So I've tweaked the data processing from the MPU6050 and BMP280 and it looks like it's ready for the first try. I haven't tuned the PID yet because I ran into a problem. When I uncomment analogWrite() in the ControlMotors() function, the program stops responding after a bit of movement on the radio controller and also stops outputting values on the serial monitor. Any ideas?
My current code:
#include<Wire.h>
#include <SPI.h>
#include <RF24.h>
#include <nRF24L01.h>
#include <BME280I2C.h>

#define motor1 3 // left front - dopredu, dozadu kolem Z
#define motor2 5 // right front - doleva, doprava kolem Z
#define motor3 6 // right back - doleva, doprava kolem Z
#define motor4 9 // left back - dopredu, dozadu kolem Z

BME280I2C bme;
const int MPU_addr = 0x68;
RF24 radio(2, 10);
const byte address[10] = "sjSEmD3xK";

double seaLevelPres = 1013.25;
bool camera = false;

// radio input
int data[10];
//sensors
double pitchInput, rollInput, yawInput, altitudeInput;
int counter = 0;
//IMU
double xAcc, yAcc, zAcc, xGyro, yGyro, zGyro;
double currentGyroMillis, previousGyroMillis, deltaGyroTime;
double pitchInputAcc, rollInputAcc, yawInputAcc;
double pitchInputGyro, rollInputGyro, yawInputGyro;
double rollGyroOffset, pitchGyroOffset, yawGyroOffset, rollAccOffset, pitchAccOffset, yawAccOffset;
//kalman's altitude filter
double altitudeInputOffset;
const double QTemp = 0.91; // Procesní šum
const float RTemp = 0.125;// Měřící šum
float xTemp = 0;  // Stavová proměnná
float pTemp = 1;  // Kovariance stavu
float kTemp;// Kalmanovo zesílení
const float QPres = 0.043; // Procesní šum
const float RPres = 0.007;// Měřící šum
float xPres = 0;  // Stavová proměnná
float pPres = 1;  // Kovariance stavu
float kPres;      // Kalmanovo zesílení
//pid
double pitchKp = 2.833, pitchKi = 0 , pitchKd = 0;
double rollKp = 2.833, rollKi = 0, rollKd = 0;
double yawKp = 0.7083, yawKi = 0, yawKd = 0;
double altitudeKp = 2.55, altitudeKi = 0, altitudeKd = 0;
double pitchSetpoint = 0, rollSetpoint = 0, yawSetpoint = 0, altitudeSetpoint = 0;  //radio transmitter values
double pitchLastError, rollLastError, yawLastError, altitudeLastError;
double pitchIntegral, rollIntegral, yawIntegral, altitudeIntegral;
double pitchOutput, rollOutput, yawOutput, altitudeOutput;
unsigned long previousMillis;
unsigned long  currentMillis;
const unsigned long interval = 10;
//motor speeds
double sp1 = 0, sp2 = 0, sp3 = 0, sp4 = 0;
//functions initialization
void InitInput();
void GetRadio(double& yawSetpoint, double& rollSetpoint, double& pitchSetpoint, double& altitudeSetpoint, double& seaLevelPres, bool& camera);
void ReadSensors(double& pitchInput, double& rollInput, double& yawInput, double& altitudeInput);
double CalculatePID(double Input, double Kp, double Ki,  double Kd, double Setpoint, double& LastError, double& Integral);
void ControlMotors();

void setup() {
  InitInput();
}

void loop() {
  GetRadio(yawSetpoint, rollSetpoint, pitchSetpoint, altitudeSetpoint, seaLevelPres, camera);
  ReadSensors(pitchInput, rollInput, yawInput, altitudeInput);
  currentMillis = millis();
  if (currentMillis - previousMillis > interval)
  {
    previousMillis = currentMillis;
    pitchOutput = CalculatePID(pitchInput, pitchKp, pitchKi, pitchKd, pitchSetpoint, pitchLastError, pitchIntegral);
    rollOutput = CalculatePID(rollInput, rollKp, rollKi, rollKd, rollSetpoint, rollLastError, rollIntegral);
    yawOutput = CalculatePID(yawInput, yawKp, yawKi, yawKd, yawSetpoint, yawLastError, yawIntegral);
    altitudeOutput = CalculatePID(altitudeInput, altitudeKp, altitudeKi, altitudeKd, altitudeSetpoint, altitudeLastError, altitudeIntegral);
  }

  /*Serial.println(pitchOutput);
    Serial.println(rollOutput);
    Serial.println(yawOutput);
    Serial.println(altitudeOutput);
    Serial.print("Altitude sea level pressure");
    Serial.println(seaLevelPres);
    Serial.print("altitudeSetpoint");
    Serial.println(altitudeSetpoint);
    Serial.print("pitchSetpoint");
    Serial.println(pitchSetpoint);
    Serial.print("rollSetpoint");
    Serial.println(rollSetpoint);
    Serial.print("yawSetpoint");
    Serial.println(yawSetpoint);
    Serial.print("Pitch");
    Serial.println(pitchInput);
    Serial.print("Roll");
    Serial.println(rollInput);
    Serial.print("Yaw");
    Serial.println(yawInput);
    Serial.print("Altitude");
    Serial.println(altitudeInput);
    Serial.print("Altitude Offset");
    Serial.println(altitudeInputOffset);*/
  ControlMotors();
}
double CalculatePID(double Input, double Kp, double Ki,  double Kd, double Setpoint, double &LastError, double &Integral) {

  double error = Setpoint - Input;
  //Serial.println(error);
  Integral += error * interval;
  double derivative = (error - LastError) / interval;
  double Output = Kp * error + Ki * Integral + Kd * derivative;
  LastError = error;

  return Output;
}
void ControlMotors() {
  sp1 = pitchOutput + altitudeOutput - yawOutput;
  sp2 = -rollOutput + altitudeOutput + yawOutput;
  sp3 = -pitchOutput + altitudeOutput + yawOutput;
  sp4 = rollOutput + altitudeOutput - yawOutput;

  sp1 = constrain(sp1, 0, 255);
  sp2 = constrain(sp2, 0, 255);
  sp3 = constrain(sp3, 0, 255);
  sp4 = constrain(sp4, 0, 255);

  Serial.print("left front");
  Serial.println(sp1);
  Serial.print("ritght front");
  Serial.println(sp2);
  Serial.print("right backt");
  Serial.println(sp3);
  Serial.print("left back");
  Serial.println(sp4); /*
  analogWrite(motor1, sp1);
  analogWrite(motor2, sp2);
  analogWrite(motor3, sp3);
  analogWrite(motor4, sp4);*/
}
void GetRadio(double& yawSetpoint, double& rollSetpoint, double& pitchSetpoint, double& altitudeSetpoint, double& seaLevelPres, bool& camera) {
  if (radio.available())  {
    radio.read(&data, sizeof(data));
    yawSetpoint = data[0];
    altitudeSetpoint = data[1];
    rollSetpoint = data[2];
    pitchSetpoint = data[3];
    seaLevelPres = data[4];
    if ( seaLevelPres == 0) {
      seaLevelPres = 1013.25;
    }
    camera = data[5];
  }
}
void InitInput() {
  Serial.begin(115200);
  radio.begin();
  Wire.begin();
  bme.begin();

  Wire.beginTransmission(MPU_addr);
  Wire.write(0x6B);
  Wire.write(0);
  Wire.endTransmission(true);
  //gyro config
  Wire.beginTransmission(MPU_addr);
  Wire.write(0x1B);
  Wire.write(0x10);
  Wire.endTransmission(true);
  //accelometer config
  Wire.beginTransmission(MPU_addr);
  Wire.write(0x1C);
  Wire.write(0x10);
  Wire.endTransmission(true);
  radio.openReadingPipe(0, address);
  radio.setPALevel(RF24_PA_MIN);
  radio.startListening();
  pinMode(motor1, OUTPUT);
  pinMode(motor2, OUTPUT);
  pinMode(motor3, OUTPUT);
  pinMode(motor4, OUTPUT);
  currentGyroMillis = millis();
  if (rollAccOffset == 0) {
    for (int i = 0; i < 200; i++) {

      Wire.beginTransmission(MPU_addr);
      Wire.write(0x3B);
      Wire.endTransmission(false);
      Wire.requestFrom(MPU_addr, 6, true);

      xAcc = (Wire.read() << 8 | Wire.read()) / 4096.0 ;
      yAcc = (Wire.read() << 8 | Wire.read()) / 4096.0 ;
      zAcc = (Wire.read() << 8 | Wire.read()) / 4096.0 ;

      pitchAccOffset += (atan((yAcc) / sqrt(pow((xAcc), 2) + pow((zAcc), 2))) * RAD_TO_DEG);
      rollAccOffset += (atan(-1 * (xAcc) / sqrt(pow((yAcc), 2) + pow((zAcc), 2))) * RAD_TO_DEG);

      if (i == 199) {
        rollAccOffset = rollAccOffset /  200;
        pitchAccOffset = pitchAccOffset / 200;
      }
    }
  }
  if (rollGyroOffset == 0) {
    for (int i = 0; i < 200; i++) {

      Wire.beginTransmission(MPU_addr);
      Wire.write(0x43);
      Wire.endTransmission(false);
      Wire.requestFrom(MPU_addr, 6, true);

      xGyro = Wire.read() << 8 | Wire.read();
      yGyro = Wire.read() << 8 | Wire.read();
      zGyro = Wire.read() << 8 | Wire.read();

      rollGyroOffset += yGyro / 32.8 ;
      pitchGyroOffset += xGyro / 32.8;
      yawGyroOffset += zGyro / 32.8;
      if (i == 199) {
        rollGyroOffset = rollGyroOffset / 200;
        pitchGyroOffset = pitchGyroOffset / 200;
        yawGyroOffset = yawGyroOffset / 200;
      }
    }
  }

}
void ReadSensors(double& pitchInput, double& rollInput, double& yawInput, double& altitudeInput) {
  //IMU

  previousGyroMillis = currentGyroMillis;
  currentGyroMillis = millis();
  deltaGyroTime = (currentGyroMillis - previousGyroMillis) / 1000;

  //gyro

  Wire.beginTransmission(MPU_addr);
  Wire.write(0x43);
  Wire.endTransmission(false);
  Wire.requestFrom(MPU_addr, 6, true);
  xGyro = Wire.read() << 8 | Wire.read();
  yGyro = Wire.read() << 8 | Wire.read();
  zGyro = Wire.read() << 8 | Wire.read();


  xGyro = (xGyro / 32.8) - pitchGyroOffset;
  yGyro = (yGyro / 32.8) - rollGyroOffset;
  zGyro = (zGyro / 32.8) - yawGyroOffset;

  pitchInputGyro = xGyro * deltaGyroTime ;
  rollInputGyro = yGyro * deltaGyroTime;
  yawInputGyro = zGyro * deltaGyroTime;

  //accelometer

  Wire.beginTransmission(MPU_addr);
  Wire.write(0x3B);
  Wire.endTransmission(false);
  Wire.requestFrom(MPU_addr, 6, true);
  xAcc = (Wire.read() << 8 | Wire.read()) / 4096.0 ;
  yAcc = (Wire.read() << 8 | Wire.read()) / 4096.0 ;
  zAcc = (Wire.read() << 8 | Wire.read()) / 4096.0 ;

  pitchInputAcc = (atan((yAcc) / sqrt(pow((xAcc), 2) + pow((zAcc), 2))) * RAD_TO_DEG) - pitchAccOffset;
  rollInputAcc = (atan(-1 * (xAcc) / sqrt(pow((yAcc), 2) + pow((zAcc), 2))) * RAD_TO_DEG) - rollAccOffset;

  //complementary filter
  rollInput = 0.98 * (rollInput + rollInputGyro) + 0.02 * (rollInputAcc);
  pitchInput = 0.98 * (pitchInput + pitchInputGyro) + 0.02 * (pitchInputAcc);
  yawInputAcc = atan2((sin(rollInput) * cos(pitchInput) * xAcc + sin(pitchInput) * yAcc + cos(rollInput) * cos(pitchInput) * zAcc), sqrt(pow(sin(rollInput) * sin(pitchInput) * xAcc - cos(rollInput) * sin(pitchInput) * zAcc, 2) + pow(cos(pitchInput) * xAcc, 2))) - 1;
  yawInput = 0.98 * (yawInput + yawInputGyro) + 0.02 * (yawInputAcc);

  //altitudemeter

  //bmp280
  float temp(NAN), hum(NAN), pres(NAN);
  BME280::TempUnit tempUnit(BME280::TempUnit_Celsius);
  BME280::PresUnit presUnit(BME280::PresUnit_Pa);
  bme.read(pres, temp, hum, tempUnit, presUnit);
  pres = pres / 100;
  counter += 1;
  //kalmans filter
  float xPredTemp = xTemp;
  float pPredTemp = pTemp + QTemp;
  float xPredPres = xPres;
  float pPredPres = pPres + QPres;
  // Výpočet Kalmanova zesílení
  kTemp = pPredTemp  / (pPredTemp  + RTemp);
  kPres = pPredPres  / (pPredPres  + RPres);
  // Korekce stavu
  xTemp = xPredTemp  + kTemp * (temp - xPredTemp );
  xPres = xPredPres  + kPres * (pres - xPredPres );
  // Aktualizace kovariance stavu
  pTemp = (1 - kTemp) * pPredTemp ;
  pPres = (1 - kPres) * pPredPres ;
  altitudeInput = (((pow((1013.15 /  xPres), 1 / 5.257) - 1) * (xTemp  + 273.15)) / 0.0065);
  if (altitudeInputOffset == 0 && counter == 50) {
    altitudeInputOffset = altitudeInput;
  }
  altitudeInput -= altitudeInputOffset;
}


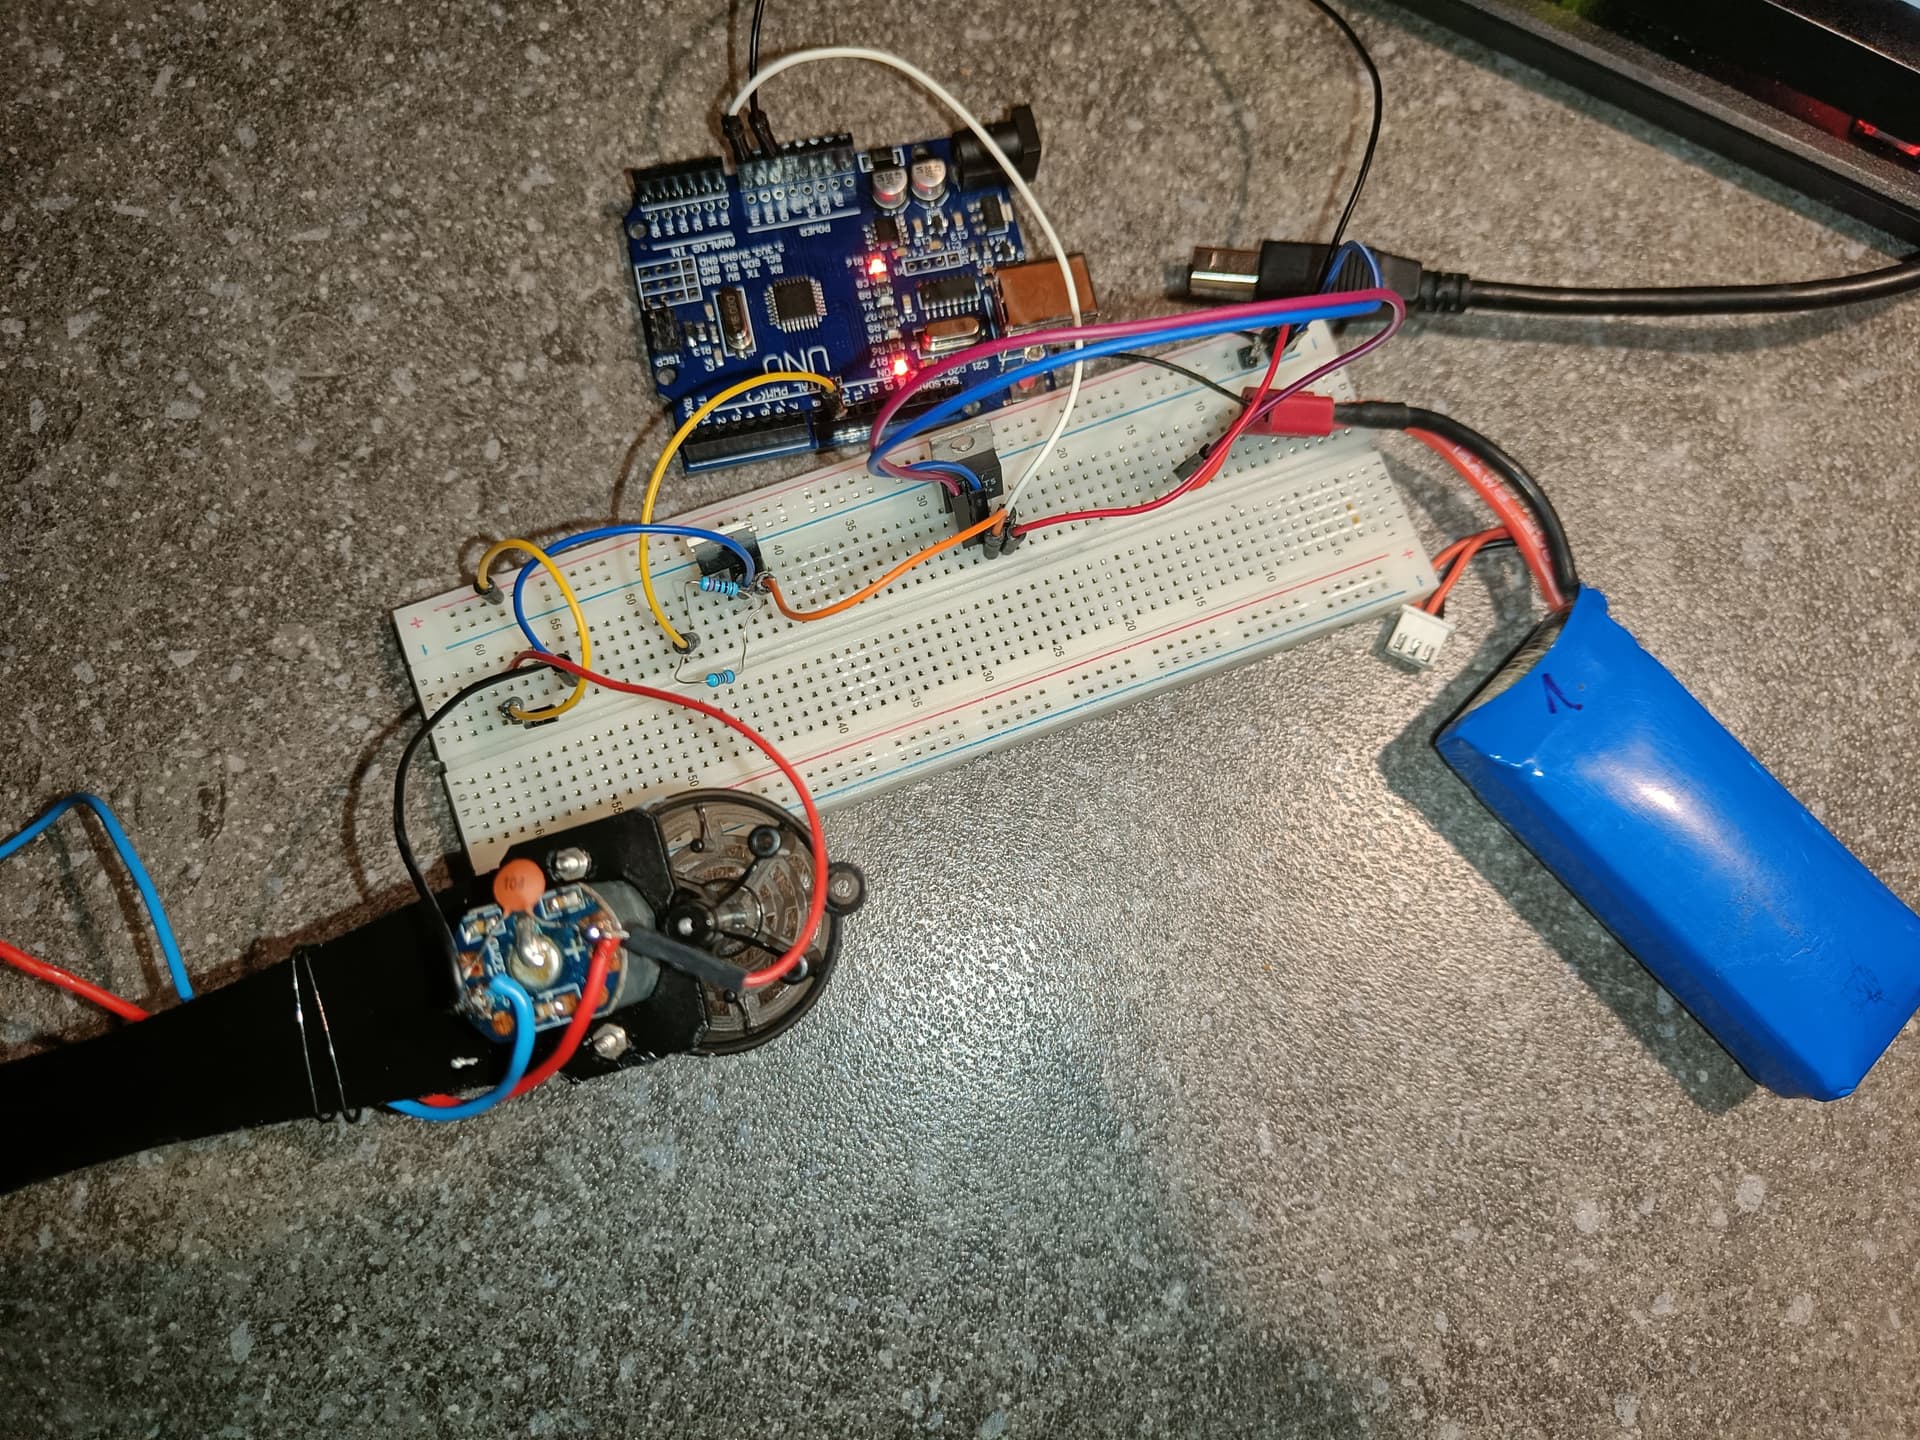
 arduino hadn't enough power, so I put into it 7.2V from battery and stabilized only motors. Thanks for your time