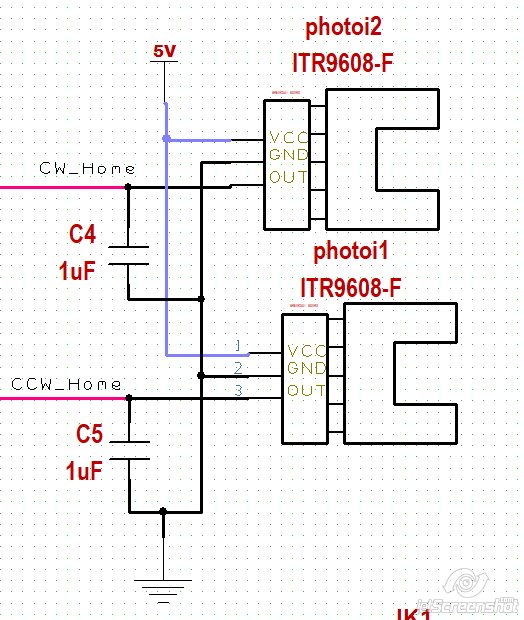
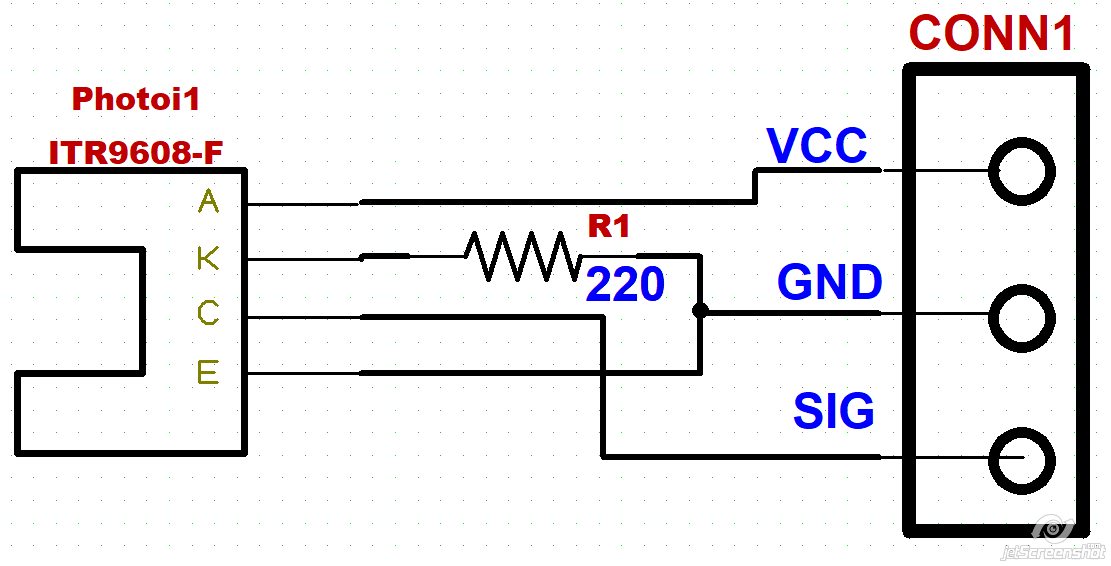
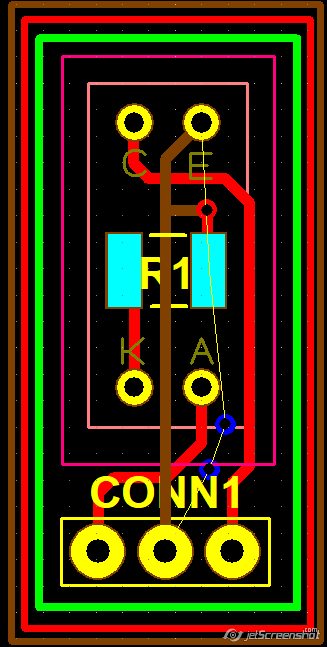
I have triple-checked the wiring and measured the voltage on the PCB at the GPIO pin.
OK, here is the full script:
*
This code is for the "Interface MX" PCB which has Mode pins are programble
to 2,4, 8,16.
"Mode" divide set on line 85"
=================================================
Version 5
Using micros to remove the debug points to speed up extucuting ( almost 25% faster)
and uses Port Manipulation to speed up excution.
*/
#include "PinChangeInterrupt.h"
// Define macros to make the code easer to read and spee up code excution
// by usng Port Manipulation
#define StepPinToggle PORTD ^= 0b00000010
#define StepPinFalse PORTD &= 0b11111101
#define Busy_LED_On PORTC |= 0b10000000
#define Busy_LED_Off PORTC &= 0b01111111
#define INC_Count count += ((PORTD & 0b0000010) >> 1)
// The followng define macro checks the delay is greater then the delay
// max micro second delay value
#define Delay_Check(x) if ( x > 1500){delay(int(x / 1000));if((x % 1000) > 3) delayMicroseconds(int(x % 1000));}else delayMicroseconds(x)
// Debuging control
#define DEBUG 1 //Tell compiler to compile debug print statmnets (0 == dont compilen debug print || 1 == include debug print code)
#if DEBUG == 1
#define debug(x) Serial.print(x)
#define debugln(x) Serial.println(x)
#define debugF(x) Serial.print(F(x))
#define debuglnF(x) Serial.println(F(x))
#define debug_BIN(x) Serial.print(x, BIN)
#define debugln_BIN(x) Serial.println(x, BIN)
#define debug_HEX(x) Serial.print(x, HEX)
#define debugln_HEX(x) Serial.println(x, HEX)
#define debug_SerialWait while(!Serial)
#define debug_IF_Delay(x) if(x > 1500){ debugF("Delay > 1500 || ");debug(int(x / 1000));debugF(" /// ");debugln(int( x % 1000));} else{debugF("Delay = ");debugln(x);}
#define debug_Delay(x) delay(x)
#else
#define debug(x)
#define debugln(x)
#define debugF(x)
#define debuglnF(x)
#define debug_BIN(x)
#define debugln_BIN(x)
#define debug_HEX(x)
#define debugln_HEX(x)
#define debug_SerialWait
#define debug_IF_Delay(x)
#define debug_Delay(x)
#endif
// First defne what are PI signal pins
const byte Smack_Intensity_Pin_B4 = 18;
const byte Smack_Intensity_Pin_B3 = 19;
const byte Smack_Intensity_Pin_B2 = 20;
const byte Smack_Intensity_Pin_B1 = 21;
const byte DIR_IN_Pin = 22;
const byte Run_Pin = 23;
const byte Busy_Pin = 13;
const byte Abort_Pin = 15;
const byte ToyType_Pin_MSB = 16;
const byte ToyType_Pin_LSB = 14;
// Now define the outpins that control the DRV8825 stepper motor driver
const byte Step_Pin = 2;
const byte DIR_Out_Pin = 3;
const byte CW_Home_Pin = 12;
const byte CCW_Home_Pin = 11;
// Now define the global varables
volatile byte Home_Pin = CW_Home_Pin;
byte Toy_Type = 0;
byte Smack_Intensity_Value = 5;
volatile bool Abort_Flag = false;
uint16_t Angle_90_Count = 622;
uint16_t Angle_180_Count = 1422;
//Define macro valareables
const bool CW = false;
const bool CCW = true;
// DM8825 step divide number.. The only alowed Mode numbers are 4, 8, 16 ONLY
const byte Mode = 8; // Set up step divider
const byte Mode_Pin_0 = 10;
const byte Mode_Pin_1 = 9;
const byte Mode_Pin_2 = 7;
const byte Angle_90_Count_M2 = 78;
const byte Angle_180_Count_M2 = 178;
const uint8_t Angle_90_Count_M4 = 156;
const uint16_t Angle_180_Count_M4 = 356;
const uint16_t Angle_90_Count_M8 = 311;
const uint16_t Angle_180_Count_M8 = 711;
const uint16_t Angle_90_Count_M16 = 622;
const uint16_t Angle_180_Count_M16 = 1422;
uint8_t Mode_X = 0;
void setup(){
// Initialize and start UBS for print debug points
Serial.begin(115200);
debug_SerialWait;
// Setup and Initialize the GPIO pins
pinMode(Smack_Intensity_Pin_B4, INPUT);
pinMode(Smack_Intensity_Pin_B3, INPUT);
pinMode(Smack_Intensity_Pin_B2, INPUT);
pinMode(Smack_Intensity_Pin_B1, INPUT);
pinMode(Run_Pin, INPUT);
pinMode(Abort_Pin, INPUT);
pinMode(DIR_IN_Pin, INPUT);
 pinMode(CW_Home_Pin,       INPUT_PULLUP);
  pinMode(CCW_Home_Pin,      INPUT_PULLUP);
pinMode(ToyType_Pin_MSB, INPUT);
pinMode(ToyType_Pin_LSB, INPUT);
pinMode(Busy_Pin, OUTPUT);
pinMode(DIR_Out_Pin, OUTPUT);
pinMode(Step_Pin, OUTPUT);
pinMode(Mode_Pin_0, OUTPUT);
pinMode(Mode_Pin_1, OUTPUT);
pinMode(Mode_Pin_2, OUTPUT);
//Set output pins to defult values
StepPinFalse;
digitalWrite(DIR_Out_Pin, false);
Busy_LED_Off;
// Set the motor driver step divide number
switch (Mode){
case 2:
digitalWrite(Mode_Pin_0 , true);
digitalWrite(Mode_Pin_1 , false);
digitalWrite(Mode_Pin_2 , false);
Angle_90_Count = Angle_90_Count_M2;
Angle_180_Count = Angle_180_Count_M2;
Mode_X = 0;
break;
case 4:
digitalWrite(Mode_Pin_0 , false);
digitalWrite(Mode_Pin_1 , true );
digitalWrite(Mode_Pin_2 , false);
Angle_90_Count = Angle_90_Count_M4;
Angle_180_Count = Angle_180_Count_M4;
Mode_X = 1;
break;
case 8:
digitalWrite(Mode_Pin_0 , true );
digitalWrite(Mode_Pin_1 , true );
digitalWrite(Mode_Pin_2 , false);
Angle_90_Count = Angle_90_Count_M8;
Angle_180_Count = Angle_180_Count_M8;
Mode_X = 2;
break;
case 16:
digitalWrite(Mode_Pin_0 , false);
digitalWrite(Mode_Pin_1 , false);
digitalWrite(Mode_Pin_2 , true );
Angle_90_Count = Angle_90_Count_M16;
Angle_180_Count = Angle_180_Count_M16;
Mode_X = 3;
break;
default:
debugF(" Invailed Mode Number [ ");
debug(Mode);
debugF(" ]. Vaild Mode numbers are 4, 8 or 16");
debuglnF(" Please recompile the sketch with a vailed Mode number");
do {
}while (true);
break;
}
debugln();
debuglnF(" >> Set Up Complete <<");
debug(F(" Mode Number = "));
debug(Mode );
debugF("[ ");
debug(digitalRead(Mode_Pin_0));
debug(digitalRead(Mode_Pin_1));
debug(digitalRead(Mode_Pin_2));
debugF(" ]");
debugln();
debug_SerialWait;
delay(5000);
}
void loop() {
unsigned long int count = 0;
uint16_t Dir_Count = 2500;
unsigned long int Delay = 150; // microSecond
uint8_t x = 0;
uint8_t Home_Pin = CCW_Home_Pin;
digitalWrite(DIR_Out_Pin, false);
debug_IF_Delay(Delay);
debug_SerialWait;
delay(5000);
do{
Busy_LED_On;
// while(digitalRead(CW_Home_Pin) == true){
do{
// StepPinToggle;
digitalWrite(Step_Pin,!digitalRead(Step_Pin));
Delay_Check(Delay);
// }
}while(digitalRead(CW_Home_Pin) == true);
// }while((INC_Count) <= Dir_Count);
// }while(digitalRead(CW_Home_Pin) == true);
// if((INC_Count) > Dir_Count){
Busy_LED_Off;
digitalWrite(DIR_Out_Pin,!digitalRead(DIR_Out_Pin));
StepPinFalse;
count = 0;
delay(2500);
// }
// while(digitalRead(CW_Home_Pin) == false){
// while(INC_Count < false){
// StepPinToggle;
// Delay_Check(Delay);
// }
debugF("\t Step Pin = ");
debug(digitalRead(Step_Pin));
debugF(" (");
debug_BIN(PORTD);
debugF(") || ");
debugln_BIN((PORTD & 0b0000010) >> 1);
debugF(" \rHome Sensored Detected || \t Home_Pin = ");
debug( Home_Pin);
debugF(" \t||CW Home = ");
debug( digitalRead(CW_Home_Pin));
debugF(" \t|| CCW Home = ");
debugln( digitalRead(CCW_Home_Pin));
debugF("\t Count = ");
debug(count);
debugF(" // ");
debugln_HEX(count);
debuglnF("===========");
debug_SerialWait;
}while(true);
}