Eine Sache möchte ich noch ergänzen. Ich habe mich von Videos leiten lassen und meinte, dass man das mit dem Joystick Modul KY-023 umsetzen kann. Weit gefehlt. Man würde erwarten, dass über den gesamten Bewegungsbereich des Steuerknüppels Werte zwischen 0 und 1023 am analogen Eingang abgebildet werden.

In der Realität sieht es so aus, dass man einen gewisses Wertespektrum im gründen Bewegungsbereich erfährt. Dann springen die Werte sofort auf 0 oder 1023 (Bereich rot). So ist man weit entfernt von einer präzisen Steuerungsmöglichkeit für die Lenkung. Das Modul ist eigentlich ein Schalter: vor, zurück, links und rechts und die jeweiligen Diagonalen. Für mehr sind zumindest die Module die ich habe nicht zu gebrauchen.
Der zu sehende Joystick in meiner Funkfernsteuerung ist ein selbst gebautes Modul bestehend aus einem Hall Sensor Joystick (z.B. dieser hier) und einem Step-Down Wandler für 3.3V etc.. Die empfangen Werte skaliere ich dann entsprechend um.
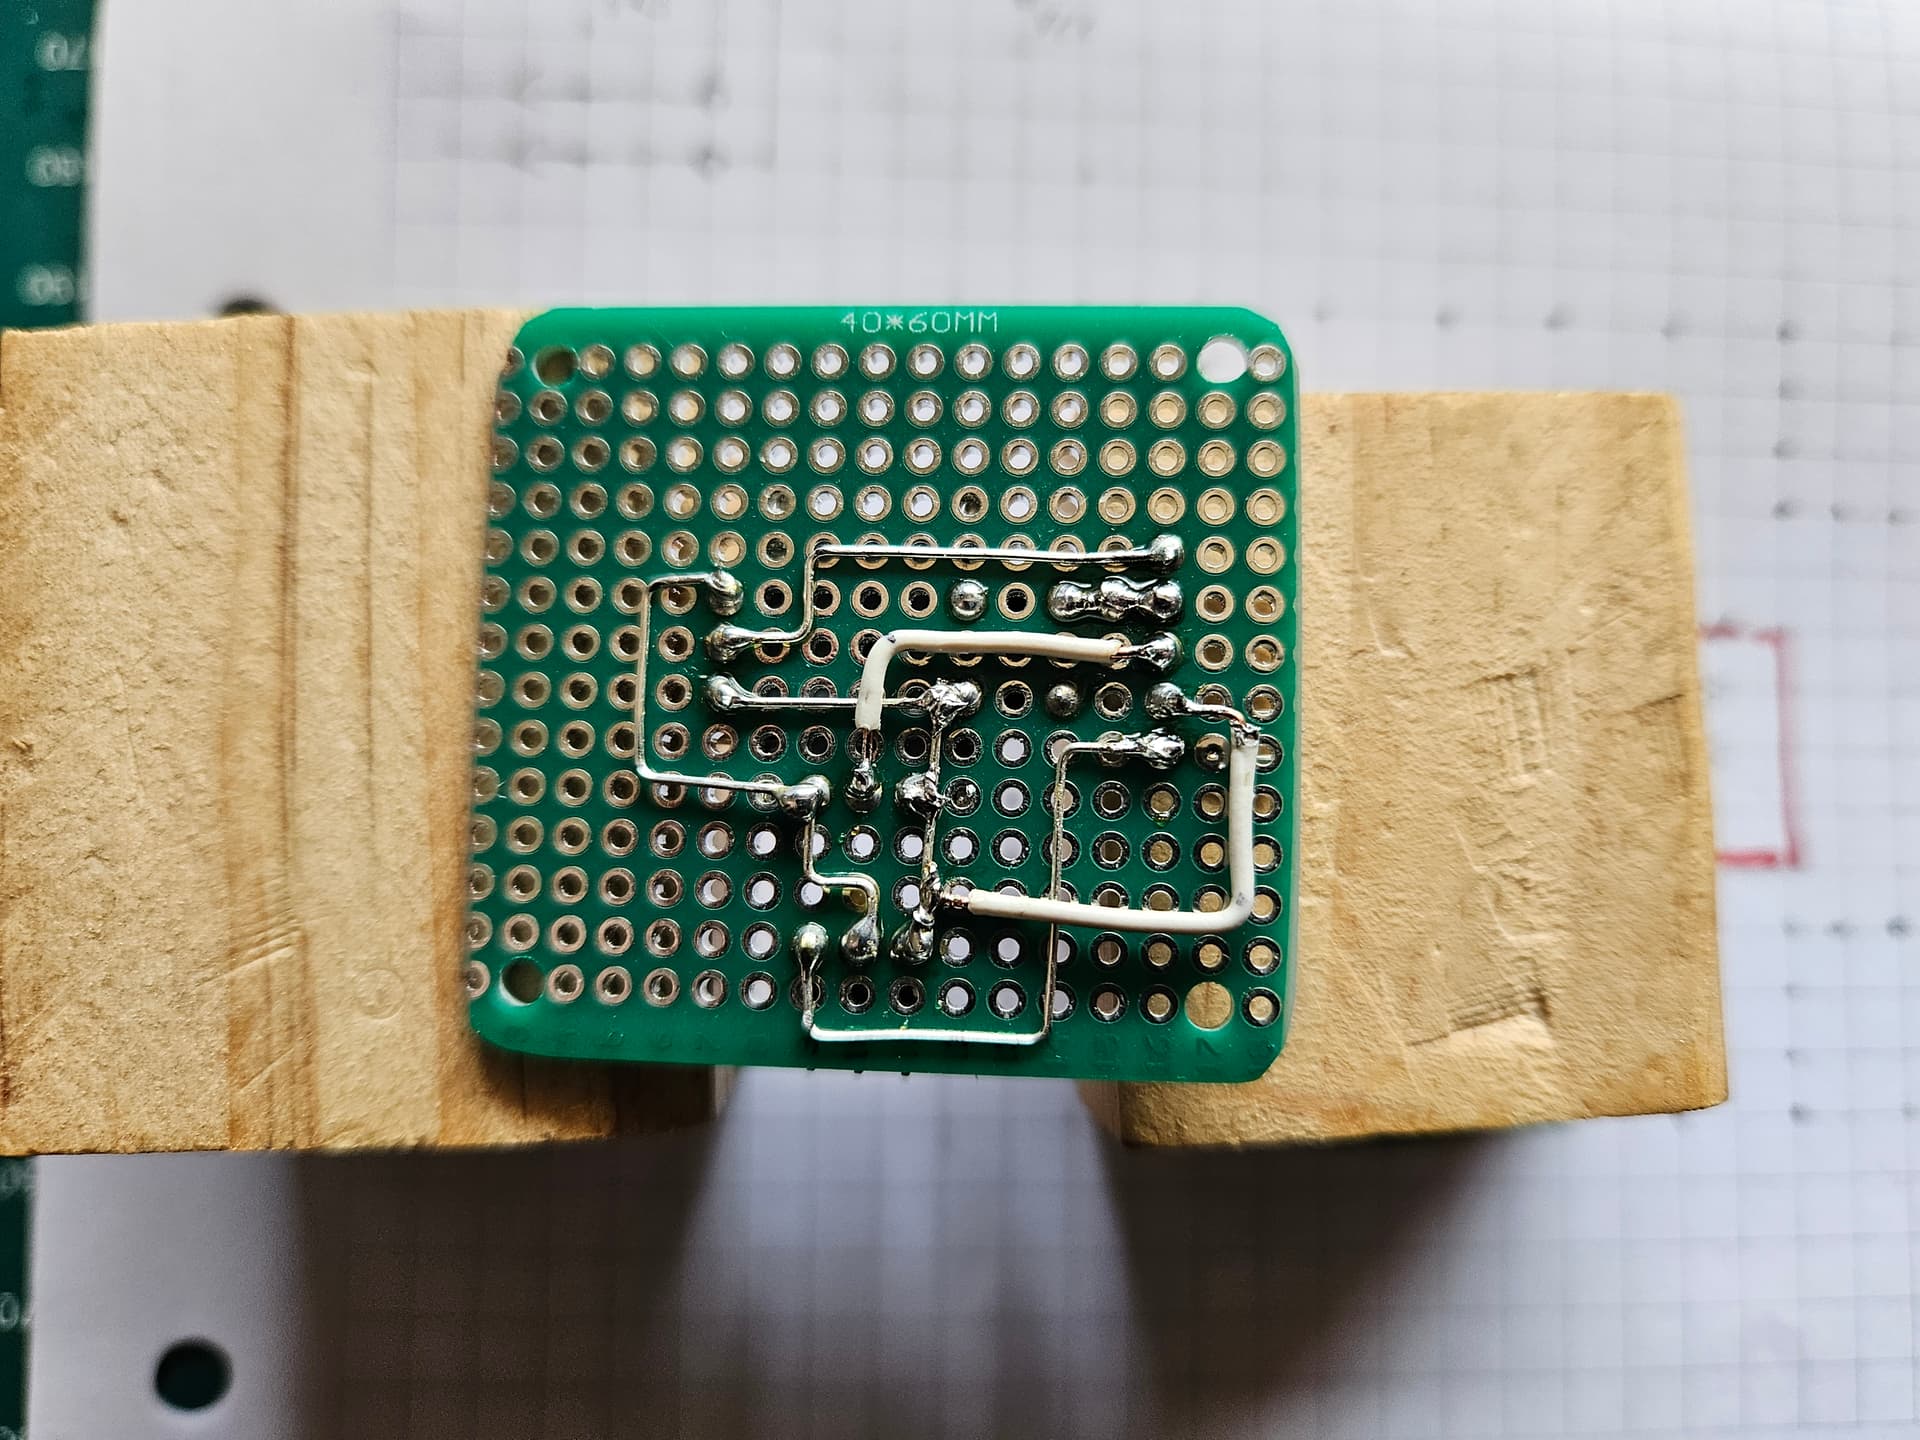
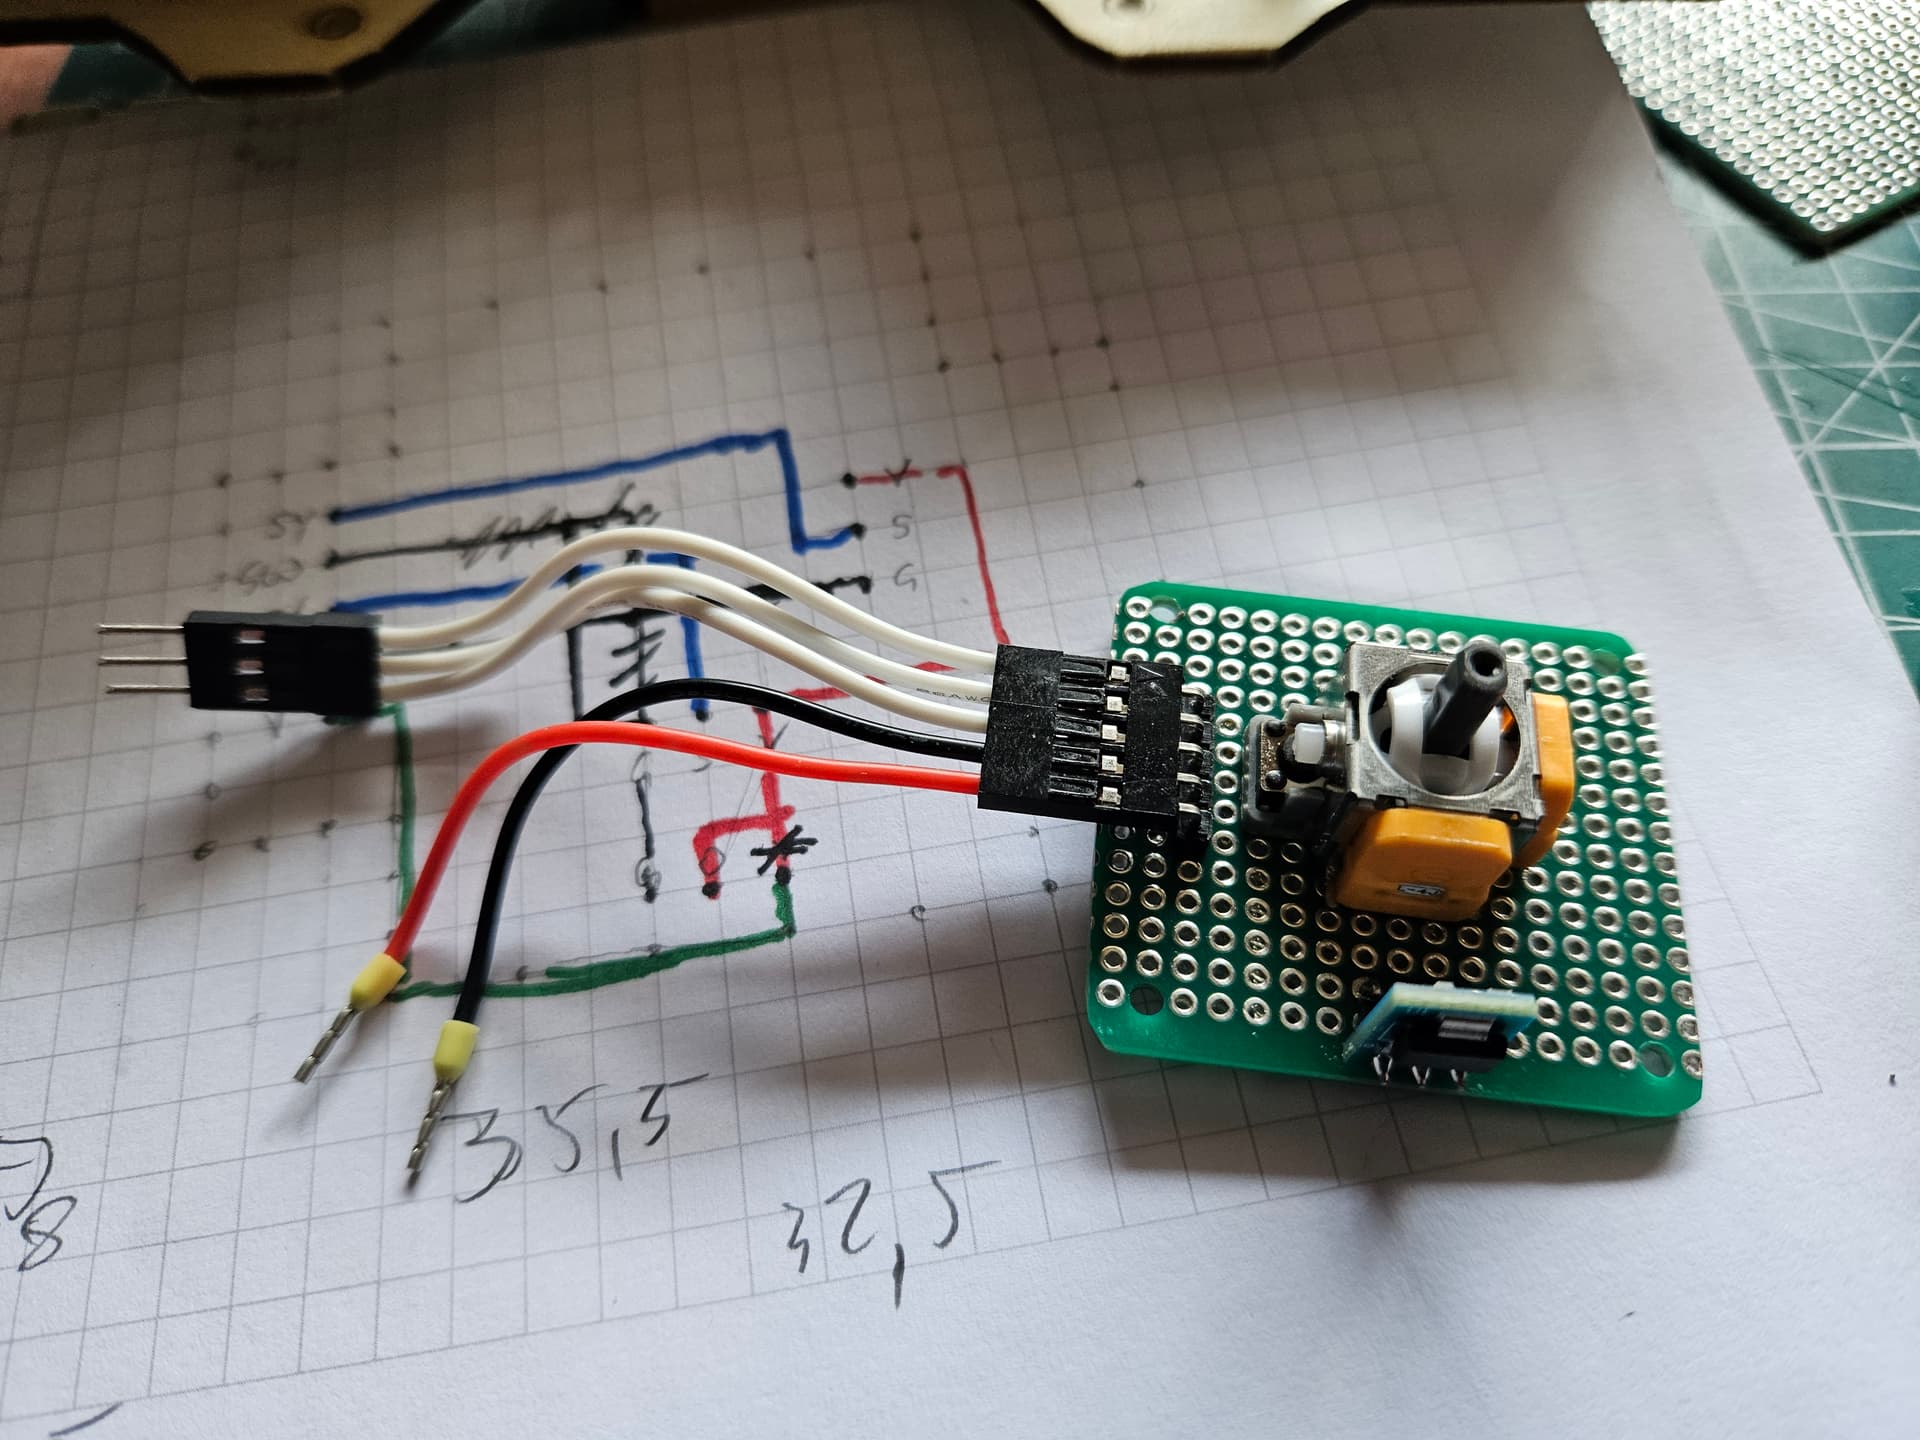
Die Umskalierung mache ich aus Gründen der Einheitlichkeit, da ich die Module an der "Funke" tauschen kann. Für den Roboter baue ich die Joystickeinheit aus und ersetze sie durch eine Einheit mit 3 Schiebepotentiometer wie links zu sehen. Die laufen dann regulär über 5V und liefern entsprechend Werte zwischen ca. 0 und 1023.